(서울=뉴스1) 김민석 기자 = 피지컬 AI 경쟁의 승부처가 사람을 닮은 로봇의 외형이 아닌 촉각·힘 센서가 새로운 핵심 경쟁 요소로 부상하고 있다
산업용 로봇이 물체와 접촉할 때 힘·토크와 촉각 정보를 감지하는 센서는 로봇 손·그리퍼·액추에이터·제어기와 함께 정밀 조작과 안전성을 좌우하는 핵심 부품으로 꼽힌다.
16일 업계에 따르면 에이딘로보틱스는 이달 11일 HD현대로보틱스와 삼성벤처투자로부터 총 160억 원 규모의 전략투자를 유치했다. HD현대로보틱스는 130억 원을 투자해 에이딘로보틱스 지분을 취득했다. 삼성벤처투자 투자액은 30억 원으로 알려졌다.
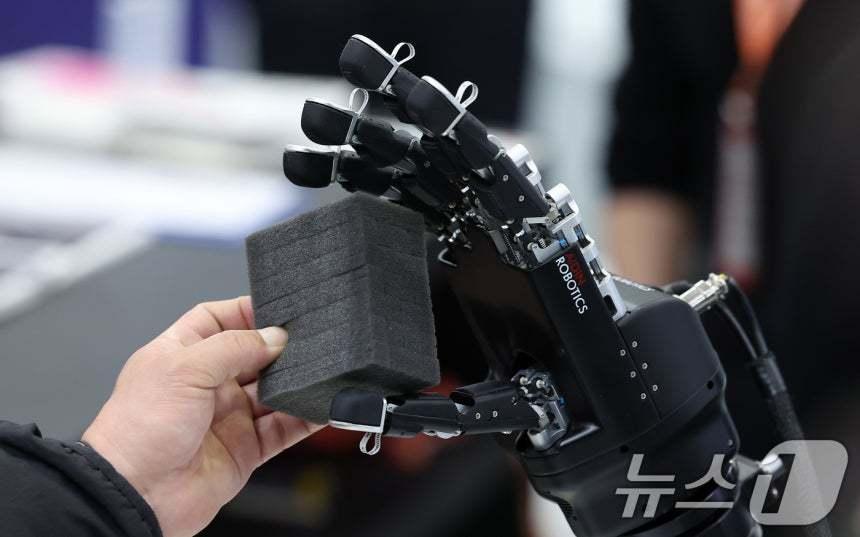
양사는 HD현대로보틱스의 로봇 플랫폼에 에이딘로보틱스의 힘·촉각 센서와 제어 기술을 결합해 조선·중공업 현장용 표면처리 자동화 설루션과 휴머노이드 탑재용 5지 로봇손을 공동 개발할 계획이다.
협력 대상은 선체 외판과 블록 용접부 등의 표면처리 작업이다. 해당 공정은 부재 형상과 곡률, 설치 위치, 표면 상태가 제각각이어서 로봇 자동화 난도가 높다. 대형 곡면 철판과 돌출한 용접 비드가 있는 데다 작업 구역에 따라 배관·보강재 등이 간섭 요인으로 작용할 수 있다.
연마·그라인딩 공정에서는 공구의 접촉력과 작업 자세, 이송속도가 일정하지 않으면 제거량과 표면 품질의 편차가 커질 수 있다. 반대로 접촉력이 지나치면 과다 연삭과 공구 마모, 진동·충격 하중 증가로 인한 설비 부담으로 이어질 가능성이 있다.
전통적인 산업용 로봇은 사전에 설정한 좌표와 궤적을 반복하는 정형 작업에 강점이 있다. 다만 조선소 표면처리처럼 부재 형상과 표면 상태, 공구 마모·진동 등 변수가 큰 접촉 작업에서는 힘·토크 센서로 공구 반력을 감지하고 제어기가 이를 바탕으로 위치·자세·이송속도·가압력을 보정해야 한다.
양사가 조선·중공업 현장을 협력의 주요 무대로 삼은 것은 표면처리 공정에서 힘 제어 기술을 실증하고, 이 과정에서 축적한 데이터와 작업 노하우를 향후 휴머노이드용 로봇 손 개발에 활용하기 위한 전략으로 풀이된다.
양사는 표면처리 자동화 설루션을 공동 개발해 조선·중공업 현장에 우선 적용하고, 이후 국내 제조업과 미국 조선업 등 해외 시장으로 적용 분야를 넓힐 계획이다.

에이딘로보틱스의 핵심 제품은 로봇의 접촉력과 토크를 측정하는 6축 힘·토크 센서다. 제품군에 따라 협동로봇 손목과 휴머노이드 관절·손목, 그리퍼·로봇 손 핑거팁 등에 장착된다. 3축 방향의 힘과 3축 회전 토크를 동시에 측정해 공구 또는 로봇 손이 작업물에서 받는 외력과 비틀림을 파악하도록 돕는다.
로봇이 연삭 공구를 철판에 접촉하면 센서는 공구가 받는 접촉력과 회전 토크를 수치로 측정한다. 이를 통해 작업물의 반력과 공구 비틀림 등 접촉 상태 변화를 파악할 수 있다.
에이딘로보틱스는 센서 단품 외에도 로봇 손·스마트 그리퍼 같은 말단장치와 제조용 힘 제어 설루션을 함께 개발하며 사업 영역을 확장하고 있다. 확보한 투자금은 힘·토크 센서 양산 설비와 품질 검증 체계 구축 등에 투입해 연간 3만 대 규모 생산 체제를 마련할 계획이다.
실증이 진행되면 HD현대로보틱스는 조선·중공업 현장에서 표면처리 자동화 설루션을 검증하고, 에이딘로보틱스는 힘 제어 기반 센서와 로봇 손의 현장 적용 데이터 및 레퍼런스를 축적할 수 있다.
다만 전략투자와 공동개발 발표만으로 대규모 공급계약을 단정하기는 어렵다. 15일 기준 공개된 자료에서는 실증 일정과 설치 장비 규모, 센서·로봇 손 발주 물량, 계약 금액 등은 확인되지 않는다.
상용화 여부는 로봇 손의 정격 하중과 반복 정밀도, 센서의 신호 안정성·과부하 내성, 방진·방수 성능, 충격 후 재교정 절차, 케이블·커넥터 내구성, 유지보수 주기 등을 실험실 시험과 조선소 현장 실증에서 입증해야 판단할 수 있을 전망이다.
업계 관계자는 "분진·습기·진동·충격이 반복되는 조선 현장에서는 초기 정밀도보다 장기간 가동 후 성능을 얼마나 유지하는지가 관건이 될 것"이라며 "글로벌 힘·토크 센서 업체들도 방진·방수 등급, 정격 대비 과부하 허용치, 반복 하중 환경에서의 내구성을 주요 사양으로 내세우고 있다"고 말했다.
ideaed@news1.kr