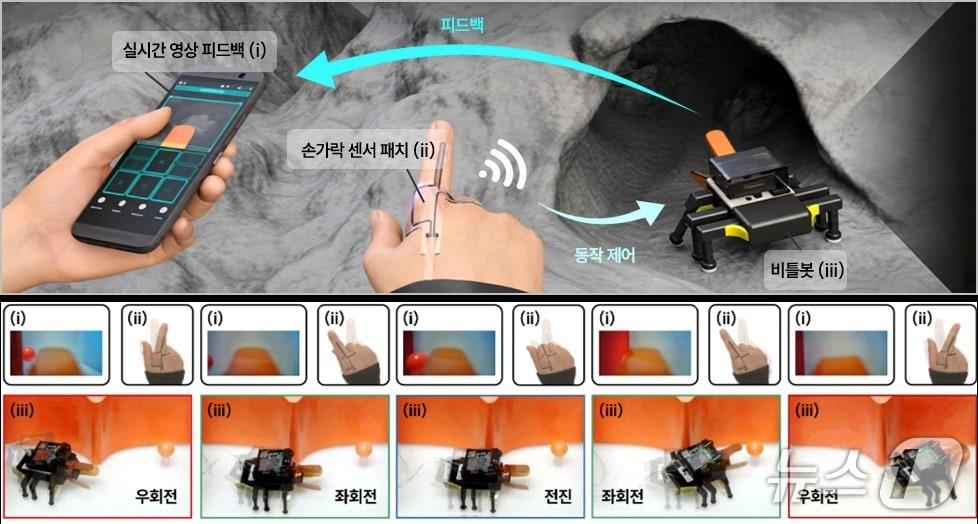
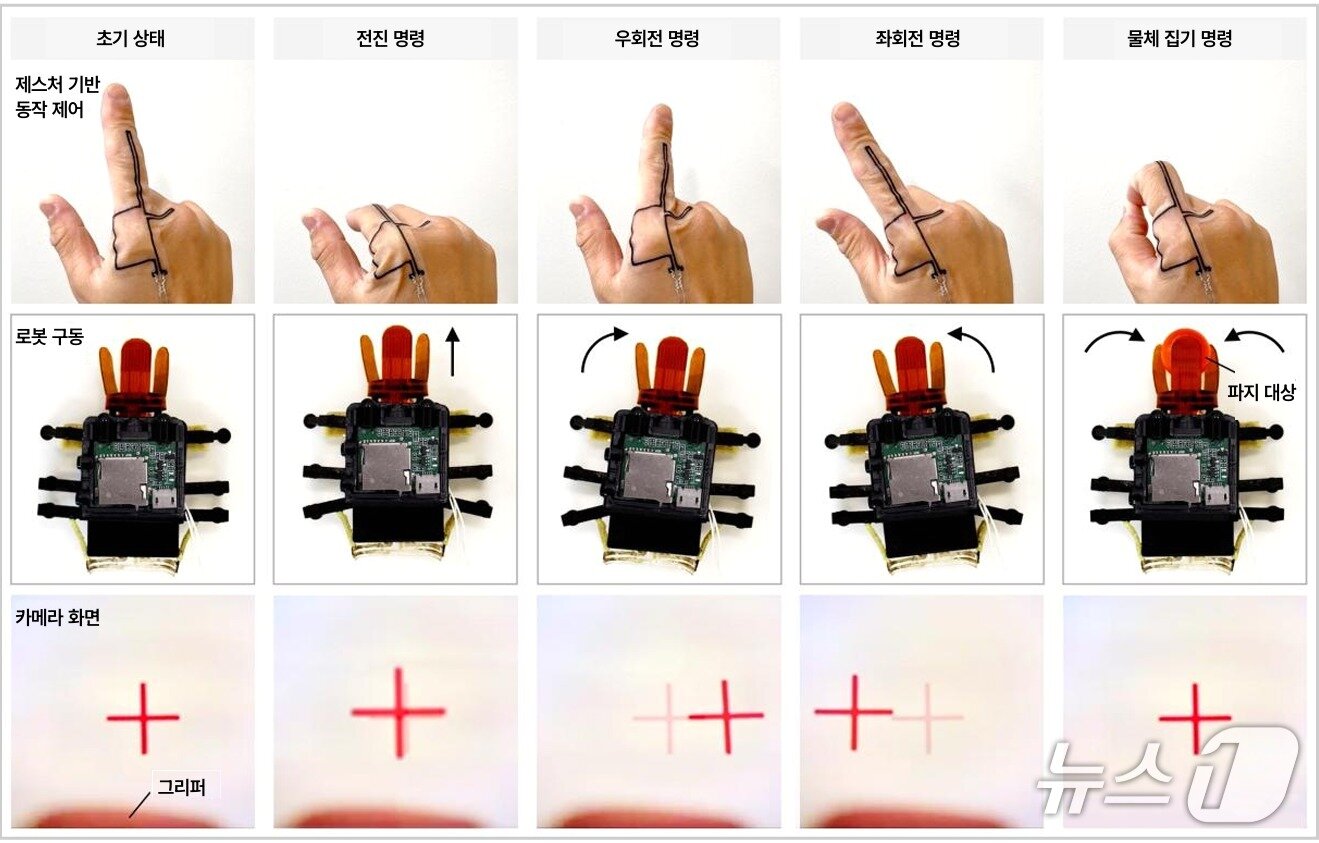
KAIST-칼테크-NTU, 인공근육 기반 소프트로봇 개발접근 어려운 공간 사람 대신 투입 임무수행 기대원격 제어와 시각 및 촉각 피드백을 활용한 비틀봇의 양방향 피드백 기반 작업 수행(KAIST 제공) /뉴스1손가락 센서 패치를 이용한 비틀봇의 전진·좌·우회전 및 물체 파지 제어(KAIST 제공) /뉴스1김종서 기자 특구재단, 특구기업 북미 진출·투자유치 지원대리기사 매달고 만취운전해 살해한 30대, 2심도 징역 13년