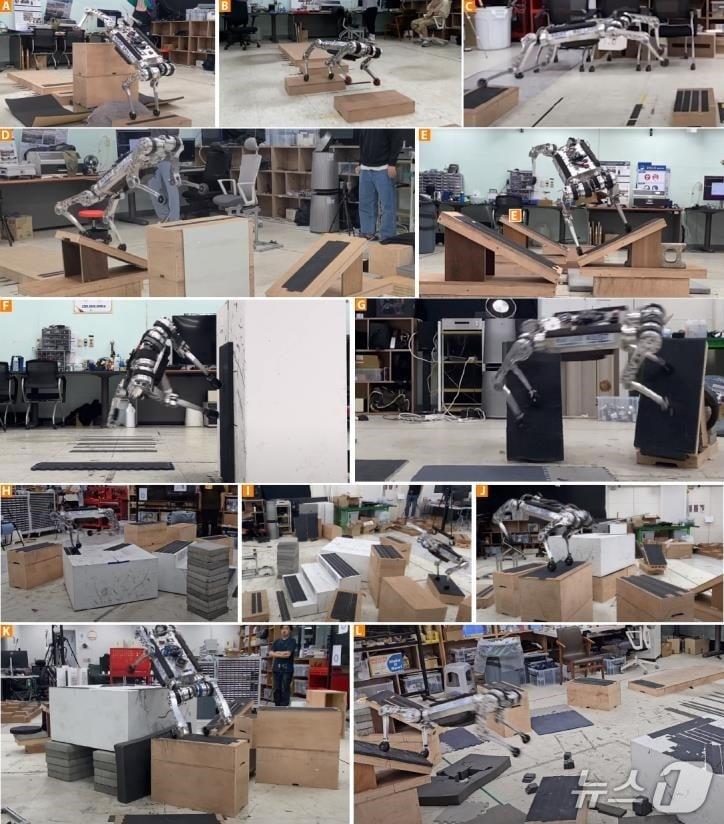
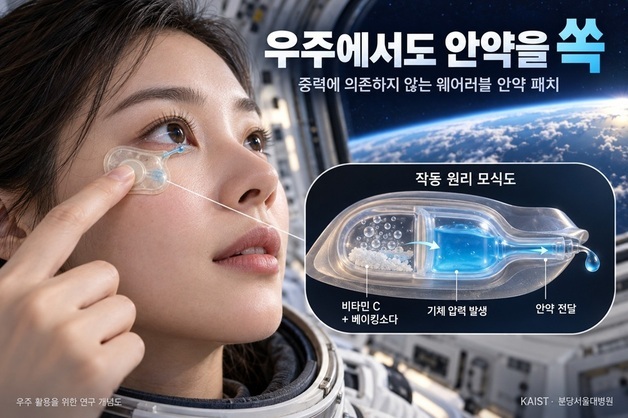
황보제민 교수 연구팀, 내비에이션 프레임워크 개발KAIST가 개발한 사족보행 로봇 '라이보'의 불연속 지형 고속 네이게이션 주파 실험(KAIST 제공) /뉴스1김종서 기자 우주에서도 안약 '쏙'…중력 필요 없는 웨어러블 안약 패치 개발이별 통보한 연인 찾아가 흉기 살해 30대, 2심도 징역 30년 구형