KAIST, 세계 최고 속도 ‘등반 사족보행 로봇’ 개발
- 허진실 기자
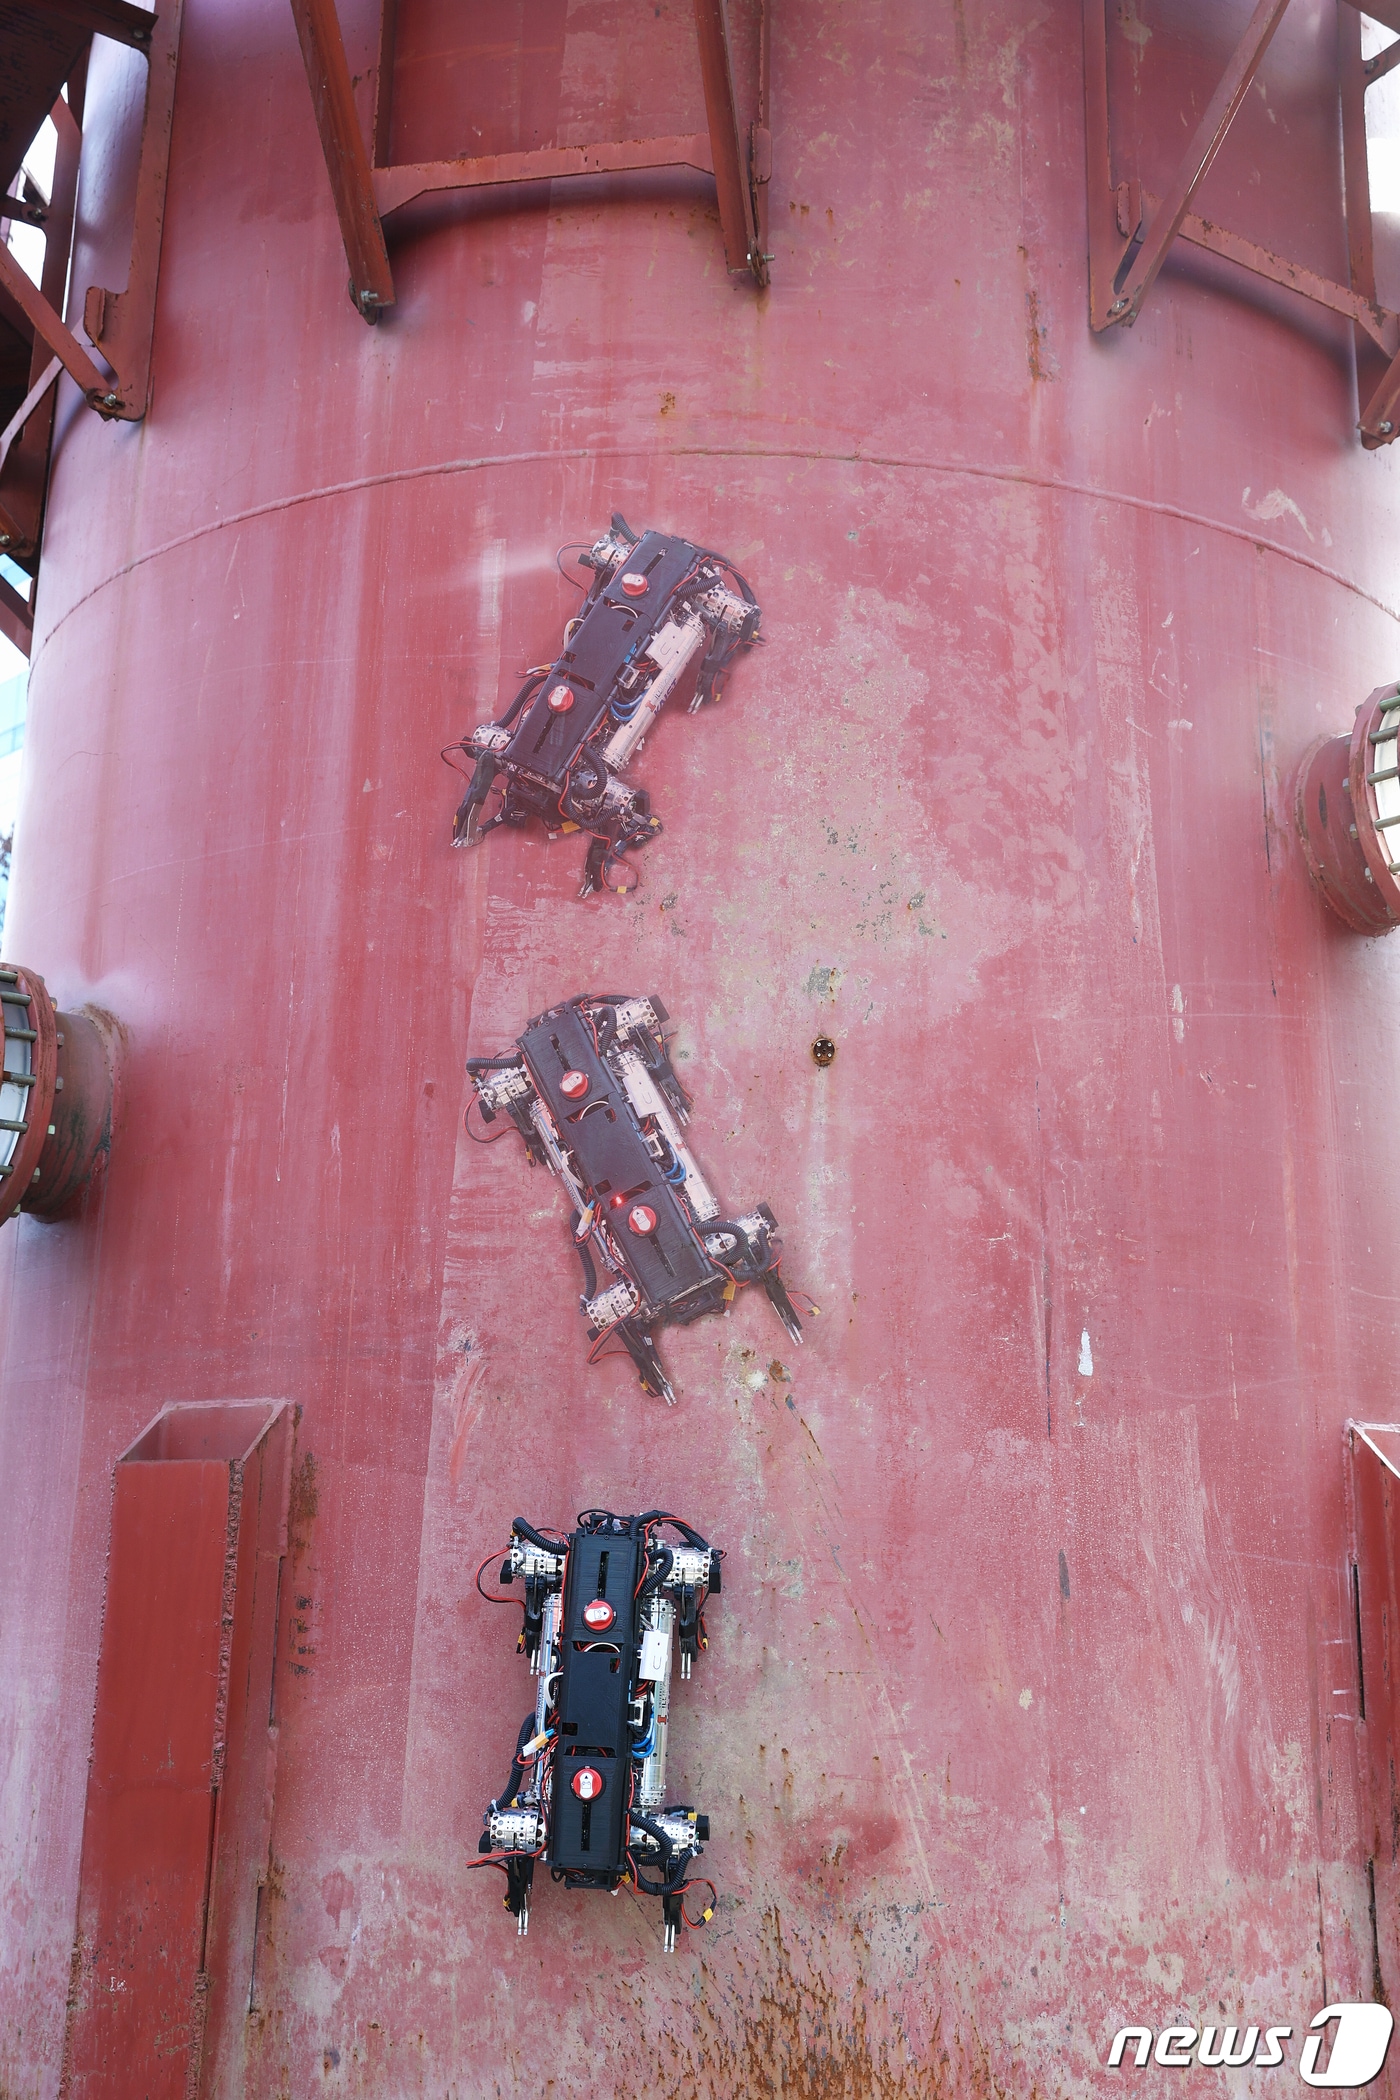
(대전ㆍ충남=뉴스1) 허진실 기자 = KAIST(한국과학기술원)는 기계공학과 박해원 교수 연구팀이 철로 이뤄진 벽면과 천장을 빠른 속도로 이동할 수 있는 사족 보행 로봇을 개발했다고 26일 밝혔다.
KAIST에 따르면 사족 보행 로봇이 빠르게 이동하기 위해서는 발바닥의 흡착력이 강하면서도 이 흡착력의 전원을 켜고 끄는 과정이 재빨리 전환돼야 한다. 또 거칠거나 요철이 있는 표면에서도 흡착력을 유지해야 한다.
연구팀은 이를 위해 영전자석과 자기유변탄성체를 보행 로봇의 발바닥 디자인에 최초로 이용했다. 영전자석은 짧은 시간의 전류 펄스를 가지고 전자기력을 껐다 켤 수 있는 자석으로, 일반적인 전자석과 달리 자기력을 유지하기 위한 에너지가 들지 않는다는 장점이 있다.
연구팀은 사각형 구조 배열의 새로운 영전자석을 제안, 기존 영전자석과 비교해 전원 온-오프를 전환하는 데 필요한 전압을 현저하게 낮추면서도 보다 빠른 전환이 가능하게 했다.
연구팀은 제작한 사족 보행 로봇이 초속 70㎝의 속도로 직벽을 고속 등반하고, 최대 초속 50㎝의 속도로 천장에 거꾸로 매달려 보행할 수 있음을 확인했다. 이는 보행형 등반 로봇으로는 세계 최고의 속도다.
또 페인트가 칠해지고 먼지·녹으로 더러워진 물탱크의 표면에서도 로봇이 최대 초속 35㎝의 속도로 올라갈 수 있음을 보여 실제 환경에서의 로봇의 성능을 입증했다.
게다가 바닥에서 벽으로, 벽에서 천장으로 이동이 가능하고 벽에 돌출돼 있는 5㎝ 높이의 장애물도 무난히 극복할 수 있다.
이 로봇은 교량·송전탑·송유관·대형 저장고·건설 현장 등 철로 이루어진 대형 구조물의 점검·수리·보수에 폭넓게 활용될 수 있을 것으로 기대된다.
공동 제1 저자인 기계공학과 엄용 박사과정은 "이번 연구로 벽과 천장을 포함한 다양한 환경에서도 보행 로봇이 민첩하게 움직일 수 있음을 보였고 이는 보행 로봇의 이동성과 작업 공간을 2D에서 3D로 확장하는 초석이 될 것”이라며 “이러한 로봇은 조선소와 같은 철제 구조물에서 위험하고 힘든 작업을 수행하는 데 활발히 사용될 수 있을 것ˮ이라고 말했다.
zzonehjsil@news1.kr
Copyright ⓒ 뉴스1. All rights reserved. 무단 전재 및 재배포, AI학습 이용금지.