여러 로봇 분업화시키는 '알고리듬' 개발…기존보다 효율성 2배 향상
- 최소망 기자
(서울=뉴스1) 최소망 기자 = 국내 연구진이 여러 개의 로봇을 분업화할 수 있는 알고리듬을 개발했다. 기존 알고리듬보다 효율성이 2배 정도 향상돼 실제 로봇공장에서의 활용이 기대된다.
한국과학기술연구원(KIST)은 남창주 지능로봇연구단 박사가 다수 로봇이 최소한의 데이터 교환을 통해 효율적으로 분업해 일을 신속하게 완수할 수 있도록 임무를 할당하는 알고리듬을 개발했다고 2일 밝혔다.
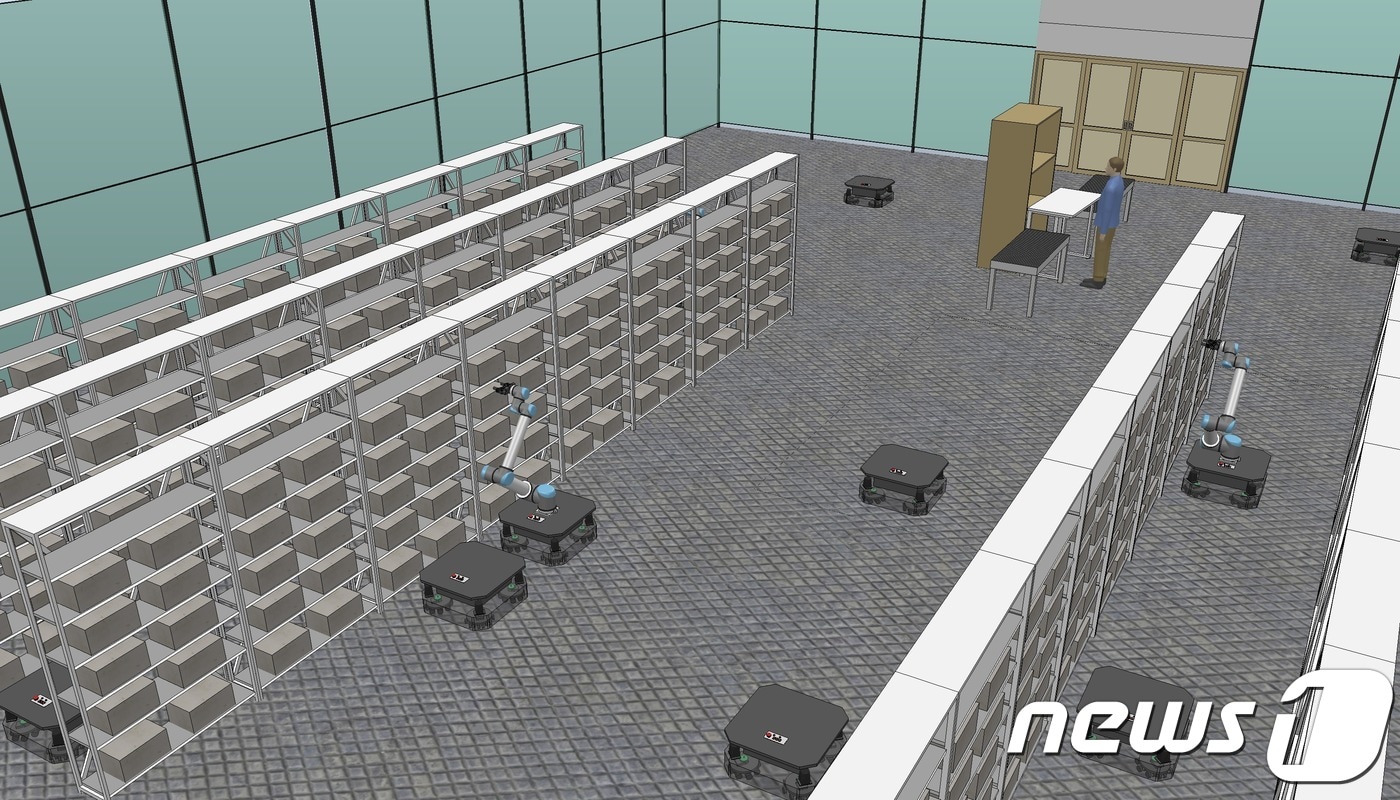
아마존과 같은 글로벌 유통기업 창고에서는 물류 로봇 여러개가 움직이며 주문받은 상품들을 택배 포장대로 운반한다. 수천 개의 상품을 가져오는 작업을 창고 내 로봇, 드론, 자율주행 로봇 등에게 적절하게 분배하는 일은 전체 시스템의 효율성에 큰 영향을 미친다. 주로 중앙 시스템에서 에서 모든 연산을 처리하고 로봇에게 명령을 내리는 방식의 연구가 진행되고 있으나 아직은 신속한 대응이 어려운 상황이다.
연구팀은 구현과 관리가 쉬운 중앙 시스템 구조를 유지하면서도 다수 로봇에게 효율적으로 임무를 할당하는 알고리듬을 개발했다. 이 알고리듬은 로봇이 획득한 정보를 중앙 서버가 수집하는 과정을 최소화하거나 생략할 수 있도록 했다. 로봇이 협업하기 위해 통신에 들이는 시간과 비용이 절약됐다. 중앙 시스템이 변화에 대응하는 횟수를 최대 45%까지 줄어든 것을 확인했다. 협업 효율성이 기존보다 2배 이상 증가한 셈이다.
남창주 박사는 "미래에는 여러 로봇이 상호 작용하며 주어진 작업을 수행하게 될 것"이라면서 "이 연구의 이론적 성과는 향후 다양한 응용 분야에서 로봇 간 협업의 효율성을 극대화해 큰 시너지를 만들어 낼 것"이라고 전망했다.
이번 연구 결과는 로봇 분야 학술지 'IEEE Transactions on Robotics' 최신호에 실렸다.
somangchoi@news1.kr
Copyright ⓒ 뉴스1. All rights reserved. 무단 전재 및 재배포, AI학습 이용금지.