ETRI-KAIST '로봇 길 찾기 AI 챌린지' 세계 1위
- 김종서 기자
(대전=뉴스1) 김종서 기자 = 국내 연구진이 사람의 말을 이해하고 처음 보는 공간에서 스스로 목적지를 찾아가는 로봇 인공지능(AI) 기술로 국제대회에서 세계 1위에 올랐다.
한국전자통신연구원(ETRI)은 한국과학기술원(KAIST)과 연합팀을 구성해 스웨덴 말뫼에서 열린 세계적 컴퓨터비전 학술대회(ECCV 2026)의 VLNVerse 챌린지에서 전 세계 112개 참가팀 가운데 1위를 차지했다고 16일 밝혔다.
시각-언어 내비게이션(VLN)은 로봇이 사람이 내리는 자연어 명령을 이해하고, 카메라로 주변 환경을 살펴 스스로 목적지까지 이동하는 기술이다. 사람이 일일이 이동경로를 입력하거나 정밀지도를 미리 만들어 주지 않아도 로봇이 사람의 말과 공간을 함께 이해해 길을 찾는다.
ETRI 필드로보틱스연구실과 KAIST 전기및전자공학부 명현 교수 연구팀은 'URL-FRRS' 이름의 연합팀으로 참가했다.
대회는 목표물 탐색, 세부 주행 등 두 가지 과제로 진행됐다. 연합팀은 두 과제를 종합한 평가에서 평균 성공률 90.7%를 기록했다. 2위 팀과 성공률은 같았으나 대회 규정에 따라 제출시각에서 앞서 최종 1위에 올랐다.
연구진은 약 80억 개(8B) 매개변수 규모의 비전·언어 모델(VLM)을 로봇 내비게이션에 맞게 파인튜닝하고, 내비게이션 AI가 잘못 멈춘 경우 스스로 이를 확인하고 다시 탐색할 수 있는 기술을 개발·적용해 성과를 거뒀다.
파인튜닝은 특정 작업이나 도메인에 높은 적합성 확보를 위해 이미 훈련된 대규모 언어 모델에 특정 데이터셋을 사용하여 추가적인 학습을 수행하는 작업이다.
대규모 AI 연산 인프라도 중요한 역할을 했다. ETRI는 과학기술정보통신부와 정보통신산업진흥원의 '첨단 GPU 활용 지원 사업'을 통해 엔비디아의 최신 AI 가속기를 12개월간 지원받았다.
이를 활용해 정밀지도 없이 카메라 영상과 사람의 자연어 지시만으로 로봇의 이동 행동을 생성하는 VLA 모델을 학습하고 성능을 높였다.
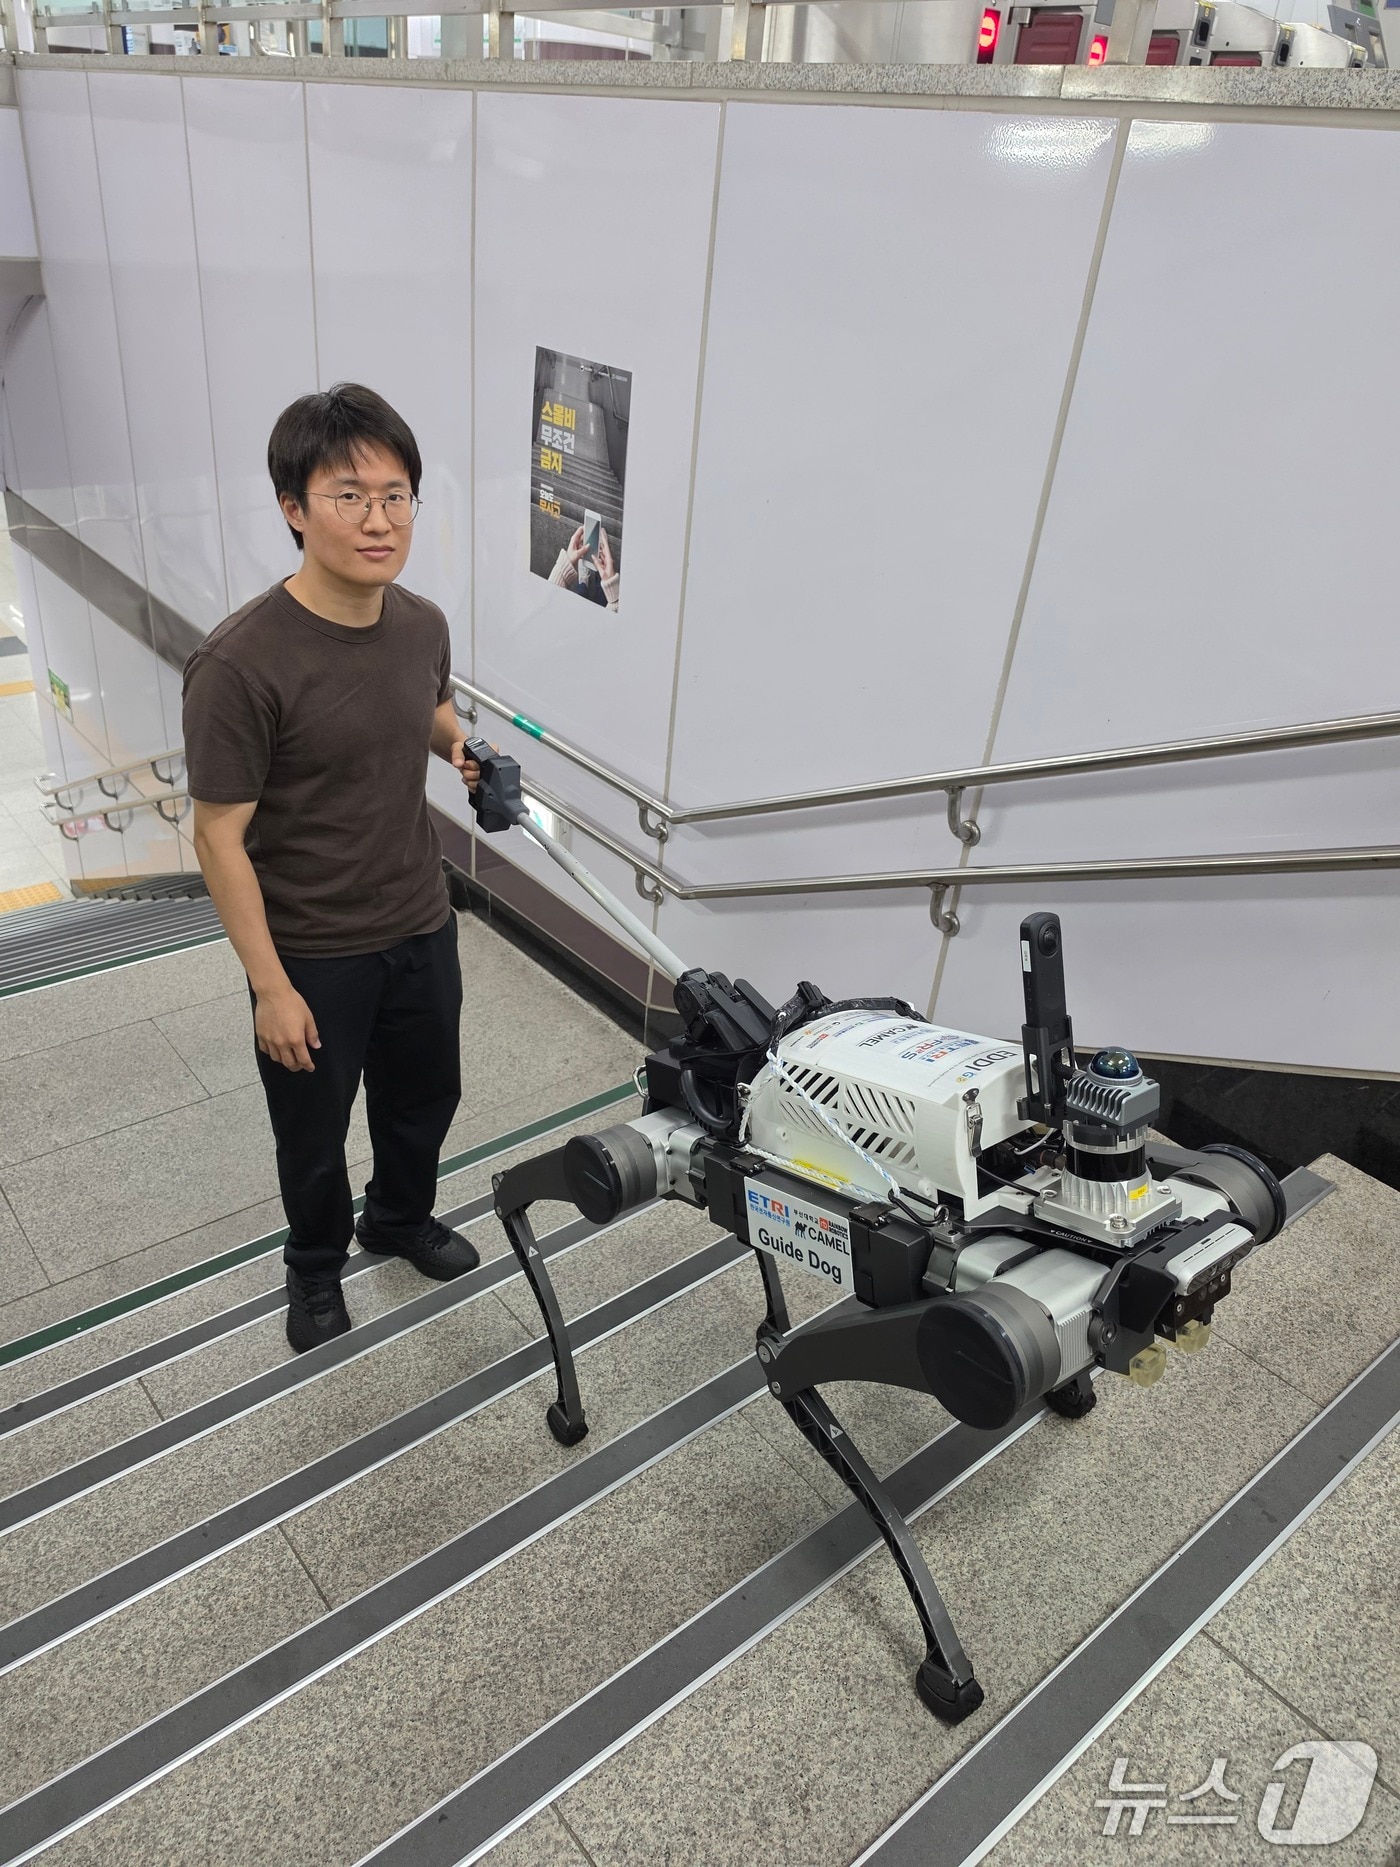
ETRI는 이번 대회에서 검증한 기술을 시각장애인을 위한 길 안내 로봇 '가이드 독' 연구에 적용할 계획이다. 이 로봇은 시각장애인의 요구대로 주변 환경을 살펴 안전하게 이동할 수 있는 경로를 찾아 안내한다. 이번 대회에서 개발한 '도착 여부 검증 기술'도 활용된다.
온디바이스 VLM 기반 로봇 이동지능 기술도 적용한다. ETRI는 올해 4월부터 과학기술정보통신부와 정보통신기획평가원(IITP)의 ‘자율행동체 온디바이스 응용지원 핵심기술개발 사업’을 수행하고 있다. ETRI가 주관하고 명 교수 연구팀을 포함한 6개 기관이 참여한다.
오는 2029년까지 국산 AI 반도체(K-NPU)에서 VLM을 구동해 휴머노이드 등 자율행동체가 정밀지도 없이 제조·물류 현장을 스스로 이동하는 기술을 개발하는 것이 목표다.
최승민 ETRI 필드로보틱스연구실장은 "국제 무대에서 검증한 기술을 국산 AI 반도체에서 실시간으로 동작하는 온디바이스 이동지능으로 발전시켜 실제 현장에 적용하겠다"고 말했다.
명 교수는 "향후 사람과 공간을 함께 사용하는 배송·안내 등 다양한 서비스 로봇의 핵심 기술로 활용될 수 있을 것"이라고 설명했다.
이번 연구는 과학기술정보통신부와 정보통신기획평가원(IITP)이 지원하는 '가이드 독: 시각장애인 길 안내 로봇 이동지능 기술 개발' 과제와 '자율행동체 온디바이스 응용지원 핵심기술개발 사업'의 지원을 받아 수행됐다. 연구에 활용한 GPU 자원은 정보통신산업진흥원(NIPA)의 '첨단 GPU 활용 지원 사업'을 통해 지원받았다.
jongseo12@news1.kr
Copyright ⓒ 뉴스1. All rights reserved. 무단 전재 및 재배포, AI학습 이용금지.